Onderzoek - ontwikkeling en innovatie
21 oktober 2026
De wetenschap achter ’s werelds snelste autonome racedrone
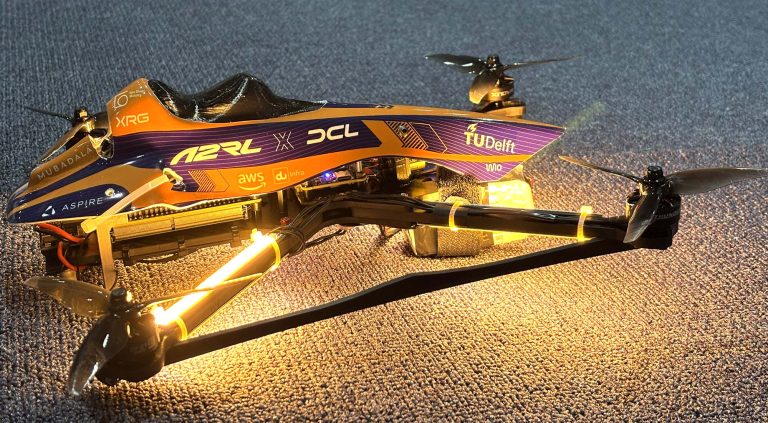
Wat is ervoor nodig om een autonome robot sneller door een parcours te laten vliegen dan menselijke dronepiloten? Bij deze duizelingwekkende snelheden zijn bliksemsnelle reflexen essentieel. Onderzoekers van de TU Delft hebben een AI-systeem ontwikkeld waarmee een racedrone met slechts één camera uitdagende parcoursen op extreme snelheid kan afleggen. In een race presteerde het systeem zelfs beter dan voormalige wereldkampioenen drone-racen.
Het wetenschappelijke werk achter deze prestatie, nu gepubliceerd in Science Robotics, laat zien hoe compacte en efficiënte neurale-netwerkbesturing autonome dronevluchtprestaties van hoog niveau mogelijk maakt onder realistische omstandigheden. De onderliggende principes kunnen bijdragen aan de ontwikkeling van een veel bredere klasse autonome robots, van voertuigen tot mobiele en humanoïde systemen.
Minder is meer
Het team van de TU Delft wilde onderzoeken hoe ver kunstmatige intelligentie een drone kan brengen met zeer beperkte sensoren, rekenkracht aan boord en een zo laag mogelijk energieverbruik. Dit is een uitdagend probleem: bij hoge snelheden kan zelfs een kleine vertraging in waarneming of besturing ertoe leiden dat een poort wordt gemist, een obstakel wordt geraakt of de drone de controle verliest en neerstort.
Het resultaat is MonoRace, een autonoom vluchtsysteem ontwikkeld binnen het MAVLab van de faculteit Luchtvaart- en Ruimtevaarttechniek van de TU Delft. In tegenstelling tot eerdere toonaangevende autonome racesystemen gebruikt MonoRace slechts één naar voren gerichte camera en Inertial Measurment Unit (IMU) voor waarneming, navigatie en besturing.
Het parcours zien met één camera
Bij hoge snelheden heeft de drone zeer weinig tijd om te interpreteren wat het ziet. Een neuraal netwerk identificeert de racepoorten in de camerabeelden, terwijl de IMU aan boord en een model van de drone de positie en beweging schatten. Het systeem doet dit alles zonder GPS of externe bewegingsregistratie.
“Vliegen met zeer hoge snelheid met slechts één camera is uitdagend omdat de beelden onscherp en vervormd zijn en het AI-systeem zeer weinig tijd heeft om nauwkeurig te bepalen waar de drone zich bevindt,” zegt Stavrow Bahnam, hoofdauteur van de studie. “We hebben een robuuste manier ontwikkeld om wat de camera ziet te combineren met informatie over de beweging van de drone zelf, waardoor het systeem zonder GPS met hoge snelheid door het parcours kan navigeren.”
Het systeem moest bovendien omgaan met onvolkomenheden die tijdens echte vluchten optreden, waaronder storingen in de camera en verzadiging van sensoren.
Neuraal netwerk neemt de besturing over
De onderzoekers hebben ook de manier waarop de drone wordt bestuurd opnieuw ontworpen. In plaats van een conventioneel regelsysteem met meerdere lagen tussenregelaars gebruikt MonoRace een klein neuraal netwerk dat rechtstreeks de commando’s voor de motoren genereert.
Het netwerk draait op een kleine computerchip aan boord, de zogenaamde “flight controller”, en genereert 500 keer per seconde besturingscommando’s. Het werd getraind met behulp van reinforcement learning. Hierdoor leerde het netwerk de drone te besturen terwijl rekening werd gehouden met de fysieke beperkingen ervan.
“In plaats van eerst een gewenst vliegpad en conventionele besturingscommando’s te plannen, leert ons neurale netwerk de motoren rechtstreeks aan te sturen,” zegt Robin Ferede, auteur van de studie. “Daardoor kan de besturing extreem snel reageren en optimaal gebruikmaken van de mogelijkheden van de drone, terwijl het systeem klein genoeg blijft om volledig aan boord te draaien.”
Getest onder extreme omstandigheden
Om het systeem onder realistische omstandigheden te testen, zochtten de onderzoekers een uitdagende internationale competitieomgeving. De Abu Dhabi Autonomous Drone Racing Competition van 2025 vormde een bijzonder zware uitdaging. De drone en de raceomgeving werden ontworpen en beheerd door de organisatoren van de competitie en niet door de Delftse onderzoekers. Daardoor moest het systeem succesvol opereren op zowel hardware als een parcours waarover het onderzoeksteam geen controle had.
Ondanks deze beperkingen bereikte de TU Delft-drone snelheden tot 100 km/u en versloeg hij alle andere autonome teams én drie voormalige menselijke wereldkampioenpiloten.
“In plaats van de robot steeds krachtigere sensoren en computers te geven, wilden we onderzoeken hoeveel intelligentie we uit zeer beperkte middelen konden halen,” zegt Christophe De Wagter. “Drone-racen bood een extreme omgeving om deze ideeën buiten het laboratorium te testen. Het dwong ons AI te ontwikkelen die niet alleen snel was, maar ook robuust en in staat zich aan te passen wanneer externe referentiemetingen niet beschikbaar waren.”
Van racedrone naar havenkraan
Volgens Guido de Croon, hoogleraar aan de TU Delft, reikt de waarde van drone-racen verder dan alleen het sneller laten vliegen van drones.
“Autonoom racen is een manier om robotische AI tot het uiterste te drijven. In deze studie hebben we AI efficiënt genoeg gemaakt om een drone met een snelheid van 100 kilometer per uur te besturen met slechts één camera en een kleine processor aan boord. De ontwikkelde AI kan worden toegepast op veel meer verschillende robotsystemen in de praktijk. Hier hebben we geoptimaliseerd voor snelheid, maar dezelfde aanpak kan ook worden gebruikt om efficiëntie of veiligheid te prioriteren. Denk bijvoorbeeld aan soepele, energiezuinige besturing van systemen variërend van kleine robotstofzuigers tot enorme havenkranen.”
De onderzoekers geloven dat dezelfde principes een breed scala aan autonome robots kunnen helpen om snelle en betrouwbare beslissingen te nemen met beperkte middelen aan boord, van voertuigen en mobiele robots tot toekomstige lucht- en humanoïde robots.
Meer nieuws over Onderzoek - ontwikkeling en innovatie